Définir ce que le modèle doit apprendre.
Les tâches cibles, environnements, modalités de capture, règles d'inclusion, besoins d'annotation, critères d'acceptation et format de livraison sont documentés en amont.
Opérations de données du monde réel basées au Kenya
EgoHub AI conçoit des pipelines gérés de collecte, annotation, contrôle qualité et livraison de données pour la robotique, les modèles du monde et l'IA physique.
Opérations de données d'IA incarnée
EgoHub AI relie des opérations terrain gérées à un workflow de plateforme pour la collecte, l'annotation, la QA et la livraison.
Spécifications des données
Chaque livraison peut être organisée autour d'un brief inspectable : périmètre des tâches, protocole de capture, ressources, métadonnées, schéma d'annotation, preuves de QA et manifeste de remise.
Livraison et QA
Avant le début du projet, nous alignons le brief de capture, le schéma d'annotation, les points de revue et le format de remise afin de faciliter l'inspection du jeu de données.
Les tâches cibles, environnements, modalités de capture, règles d'inclusion, besoins d'annotation, critères d'acceptation et format de livraison sont documentés en amont.
Les clips peuvent être associés à des champs de tâche, scène, objet, action, point de vue, langue et version d'annotation.
L'intégrité de la capture, la conformité au protocole, la cohérence des labels et l'exhaustivité de la livraison peuvent être vérifiées.
Les ressources, métadonnées, fichiers d'annotation, statut QA, problèmes connus et versions du jeu de données peuvent être fournis dans un manifeste clair.
Capacités
Des équipes terrain gérées capturent des données d'IA physique dans des environnements urbains, intérieurs, de mobilité, de commerce et de tâches humaines au Kenya.
Labels de tâche, contexte de scène, états d'objets, traces d'action et notes qualité pour la robotique, les modèles du monde et l'IA multimodale.
Des revues par niveaux, l'échantillonnage, le suivi des problèmes et les contrôles de livraison préservent l'utilité des jeux de données.
EgoHub Data Platform organise les briefs de collecte, workflows d'annotation, preuves de QA et packages de données exportables.
Catégories de données
Cas vidéo
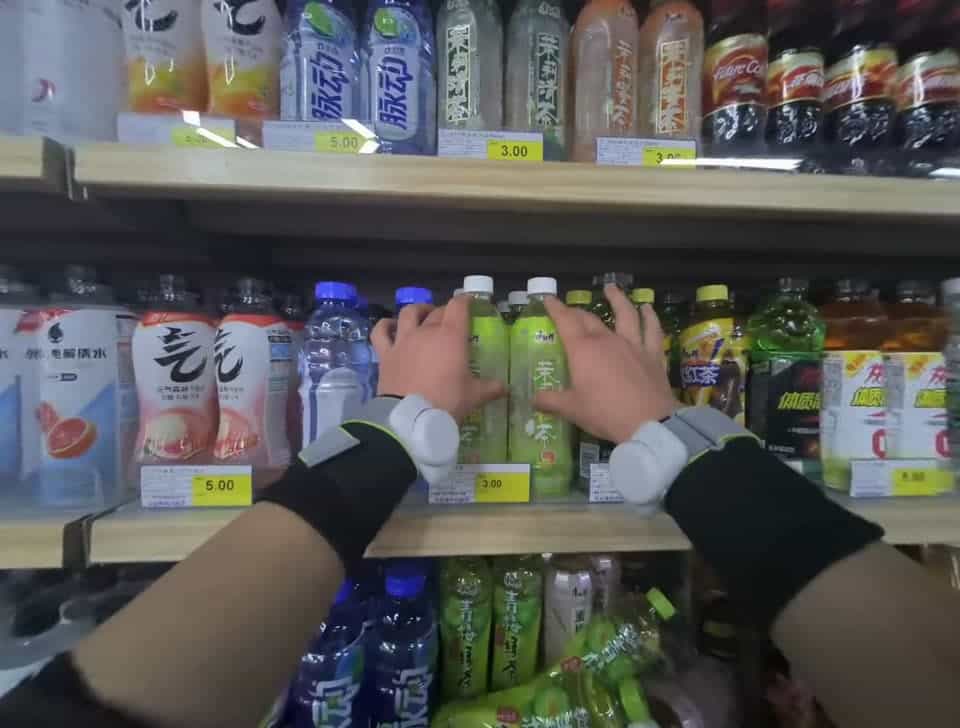
Données de tâche en première personne sur Tri et rangement de boissons, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
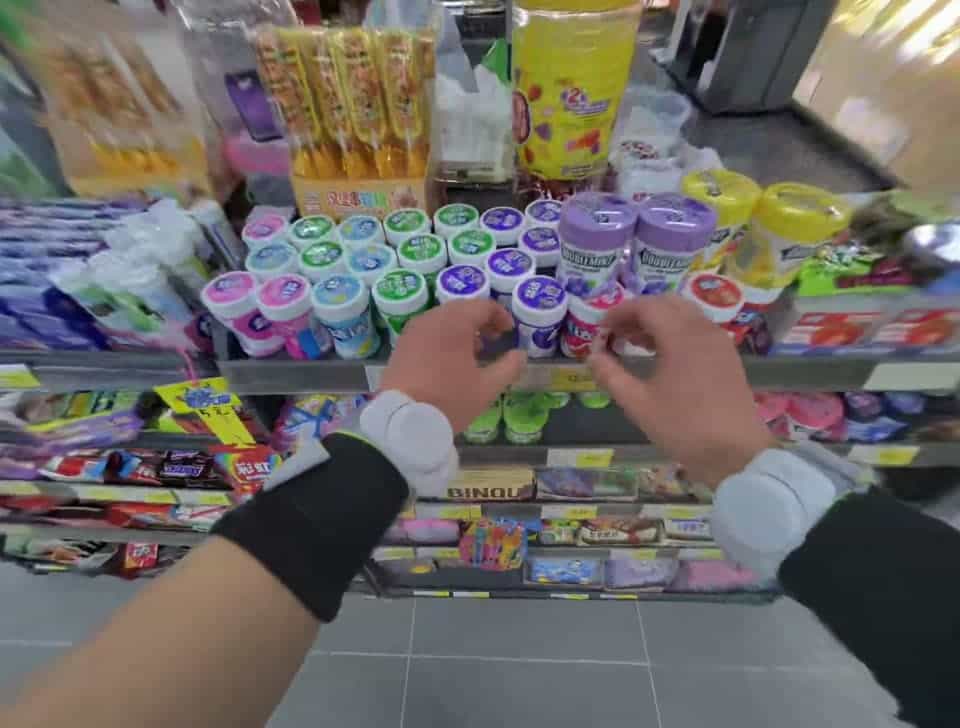
Données de tâche en première personne sur Réapprovisionnement de chewing-gums en caisse, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
Données de tâche en première personne sur Remplacement et rangement d'étiquettes de prix, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
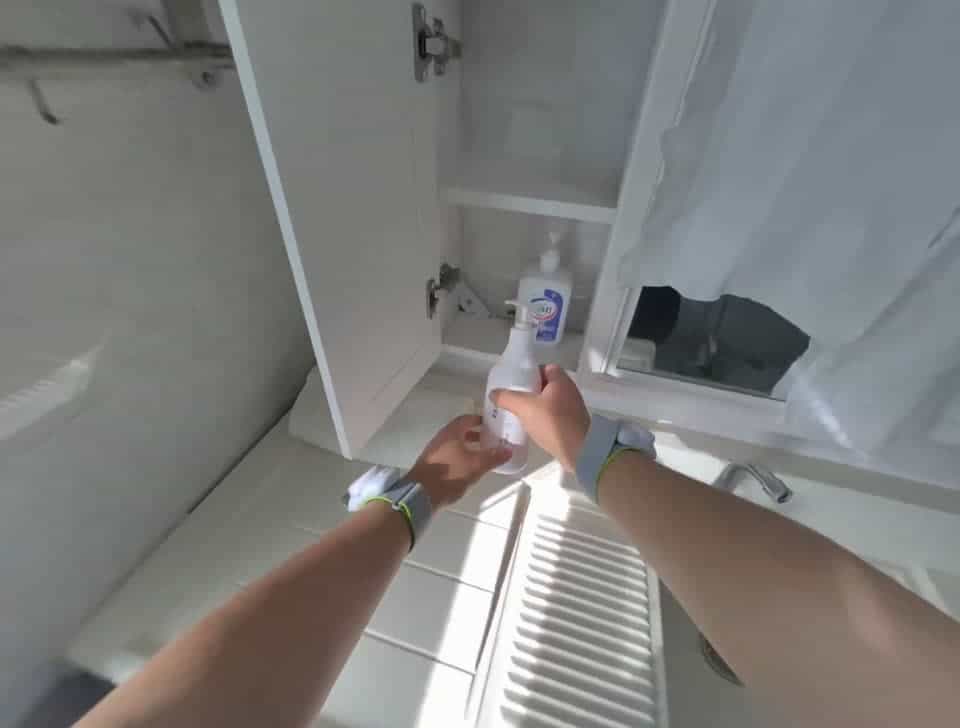
Données de tâche en première personne sur Alignement de flacons de gel douche, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
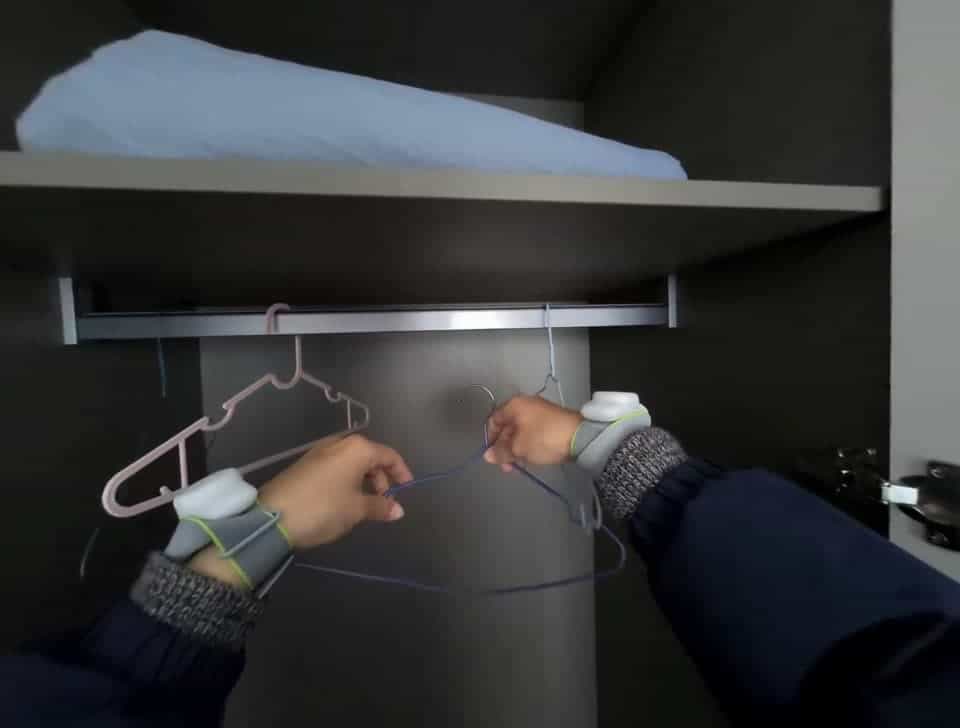
Données de tâche en première personne sur Rangement de cintres, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
Données de tâche en première personne sur Disposition de fruits, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
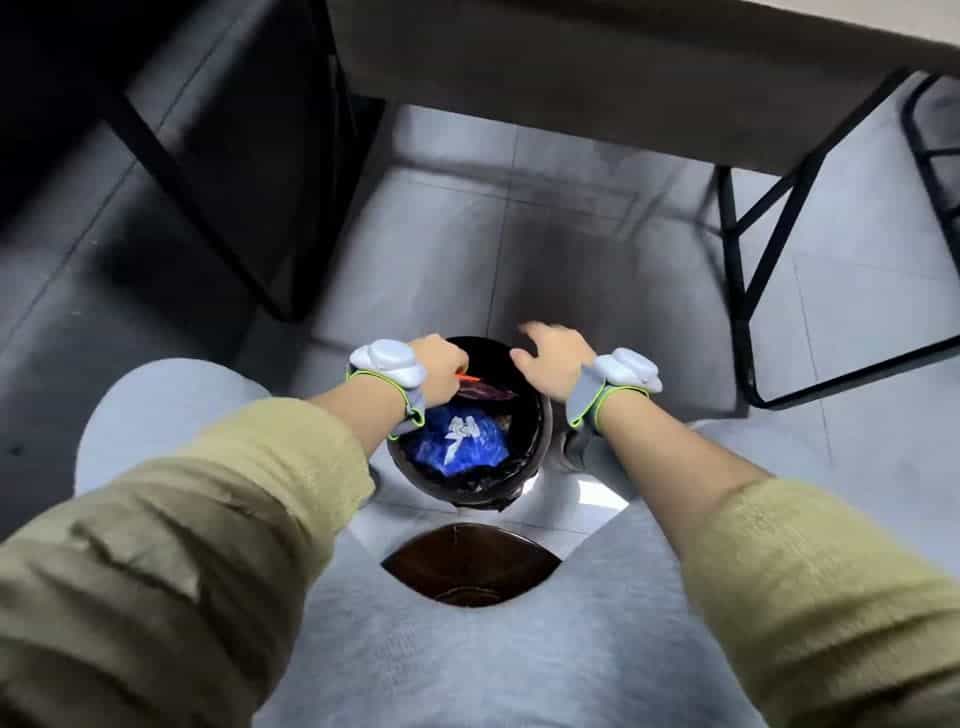
Données de tâche en première personne sur Nettoyage des déchets de bureau, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
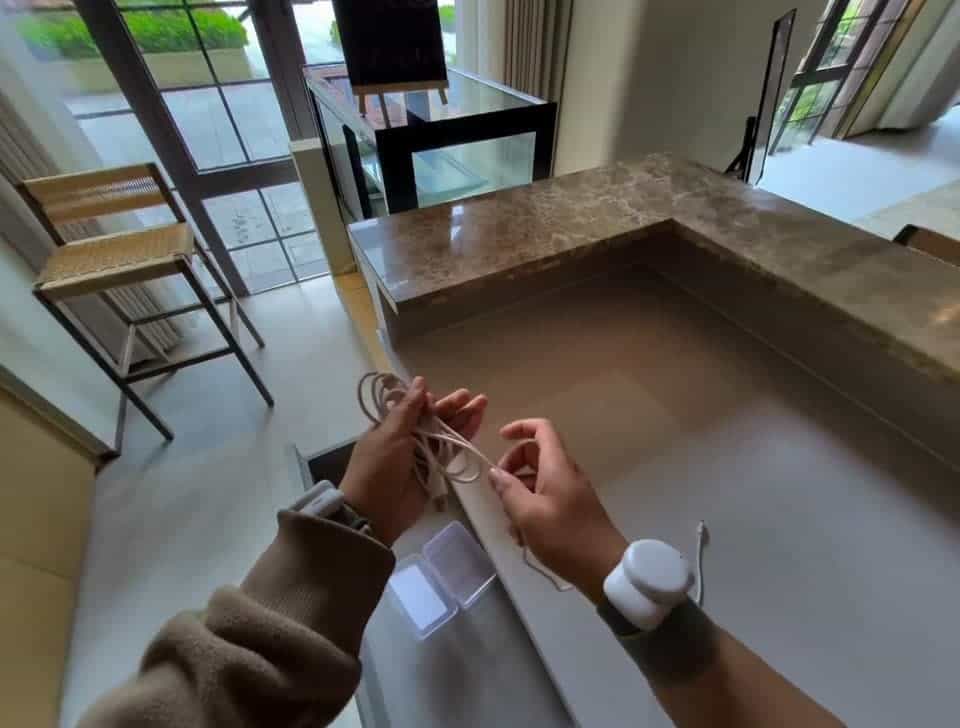
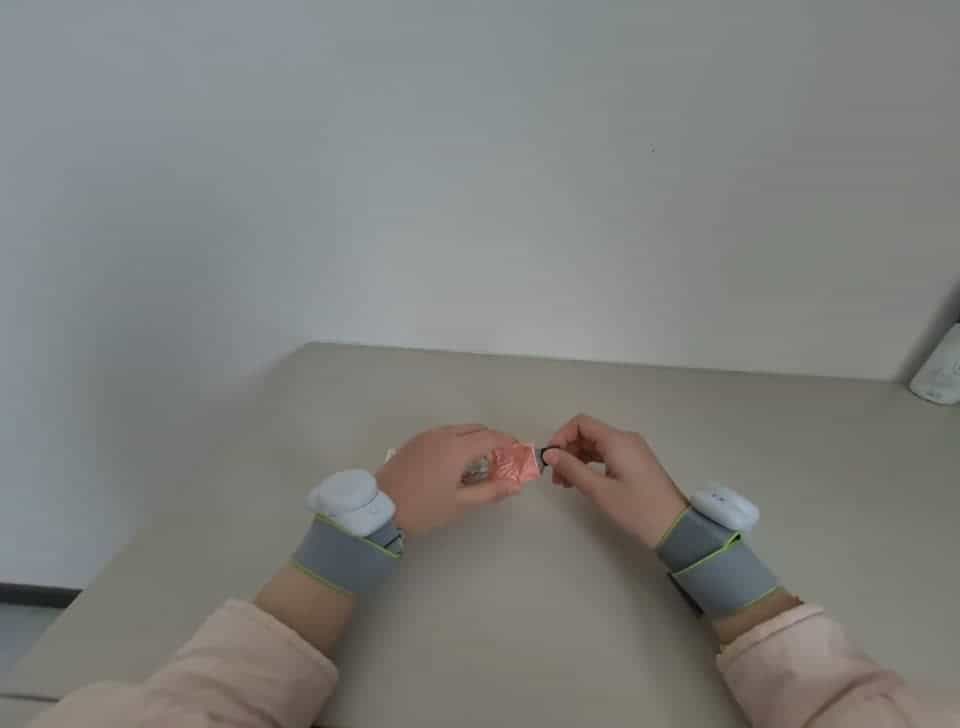
Données de tâche en première personne sur Enroulement d'un câble de charge, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
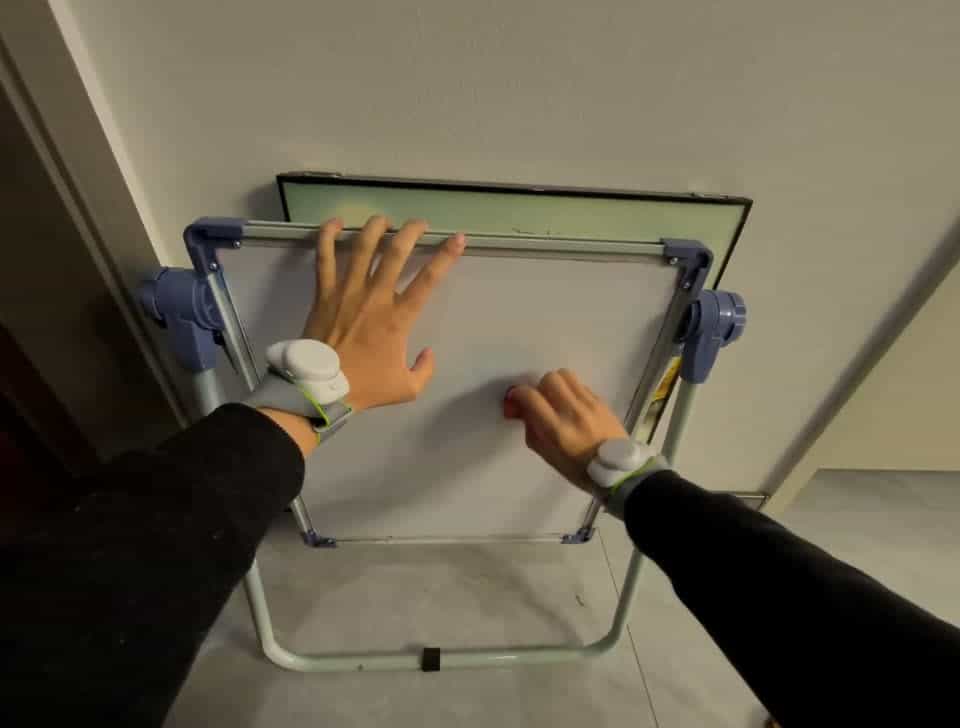
Données de tâche en première personne sur Effacement d'un tableau blanc, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
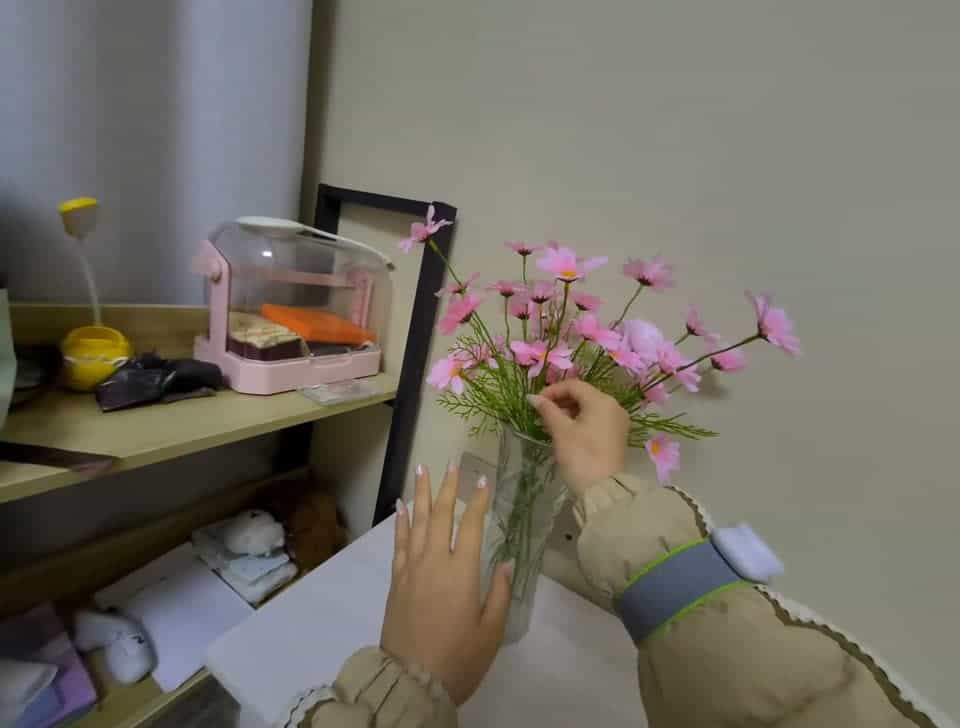
Données de tâche en première personne sur Composition florale, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
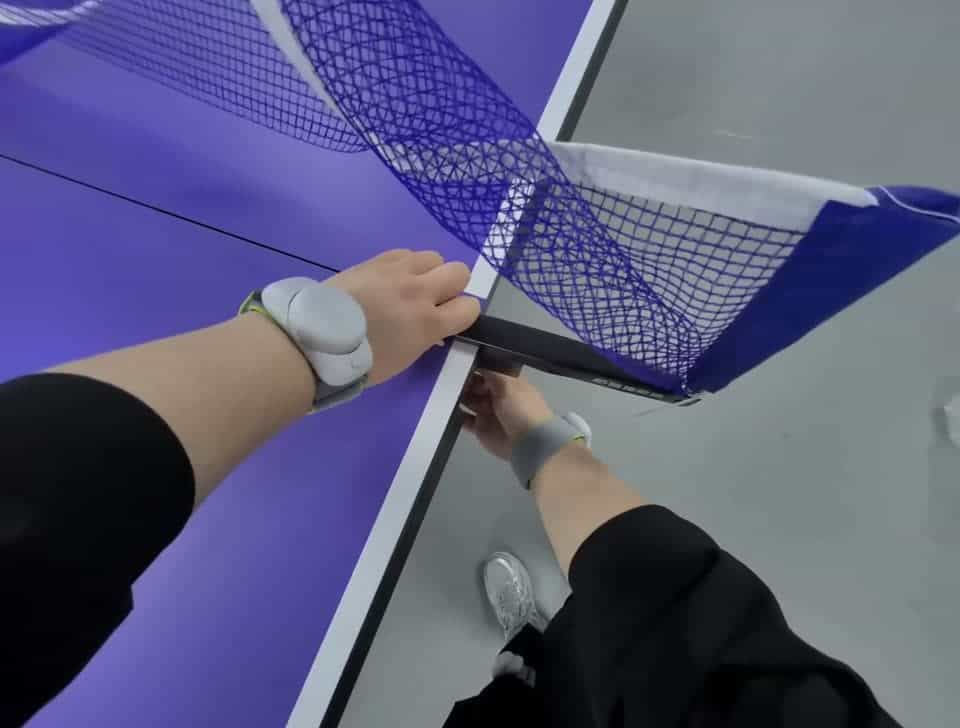
Données de tâche en première personne sur Installation d'un filet de ping-pong, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
Données de tâche en première personne sur Ouverture d'un étui à lunettes, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
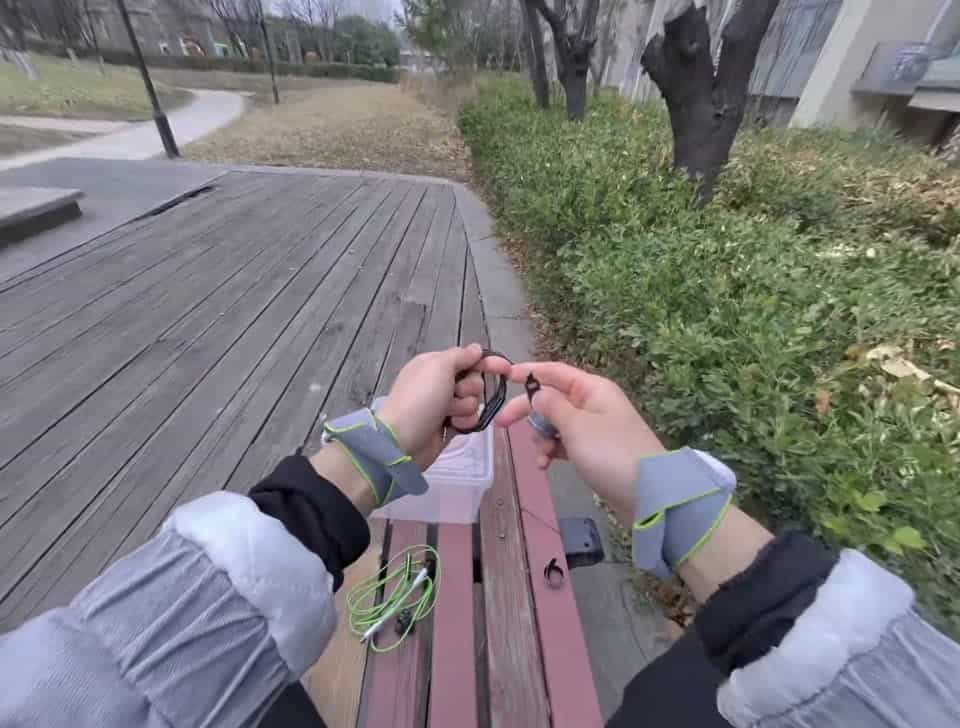
Données de tâche en première personne sur Rangement d'un câble d'écouteurs, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
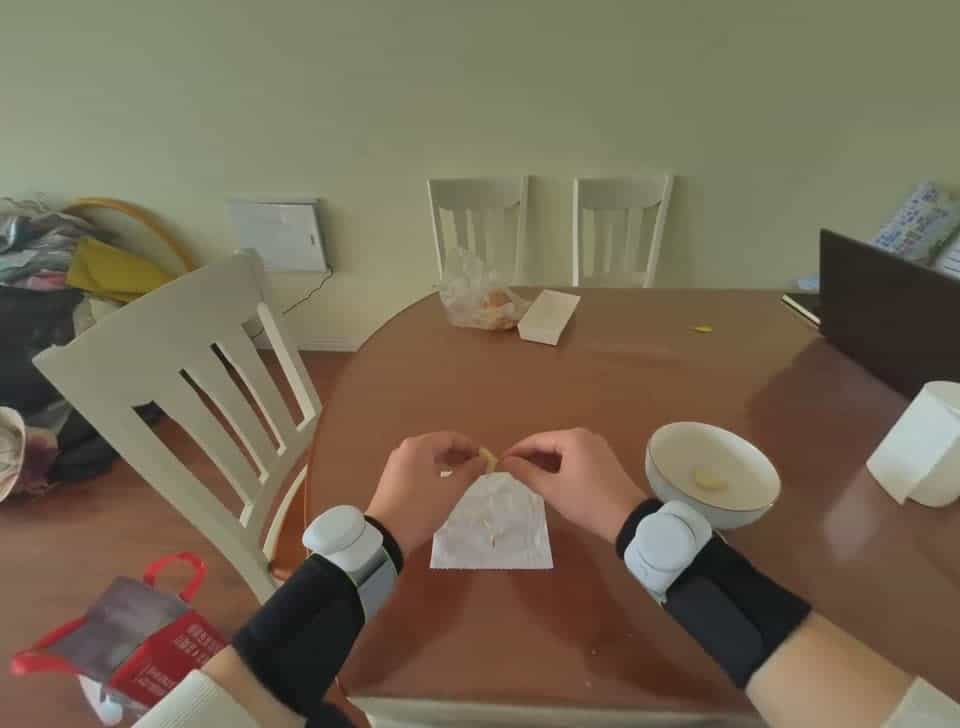
Données de tâche en première personne sur Épluchage et préparation d'ail, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
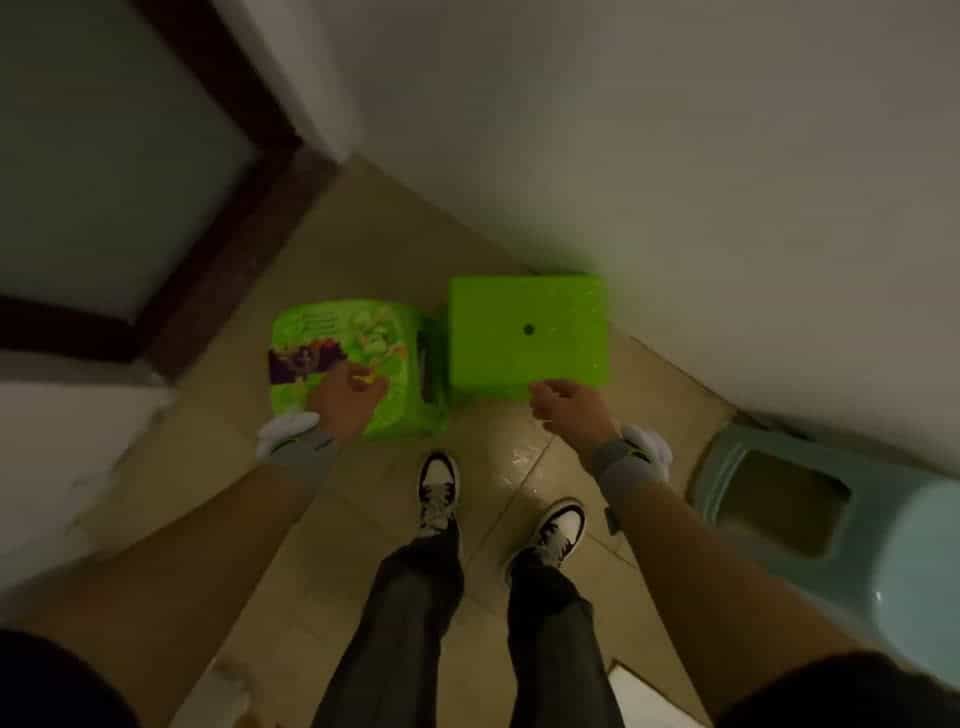
Données de tâche en première personne sur Rangement d'un tabouret de salle de bains, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
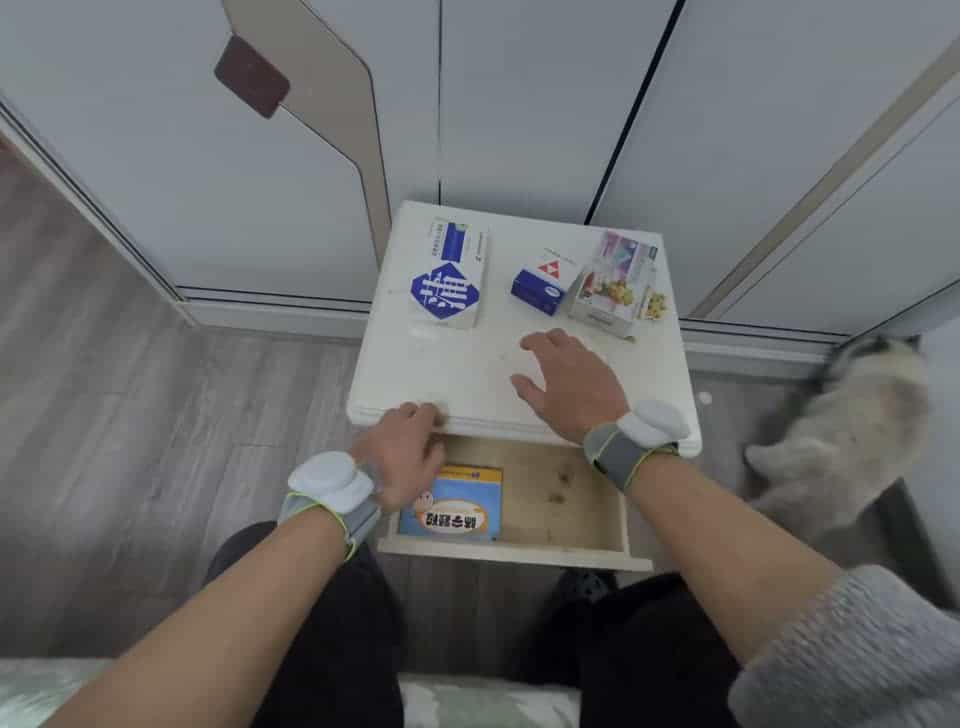
Données de tâche en première personne sur Rangement d'une boîte de médicaments, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
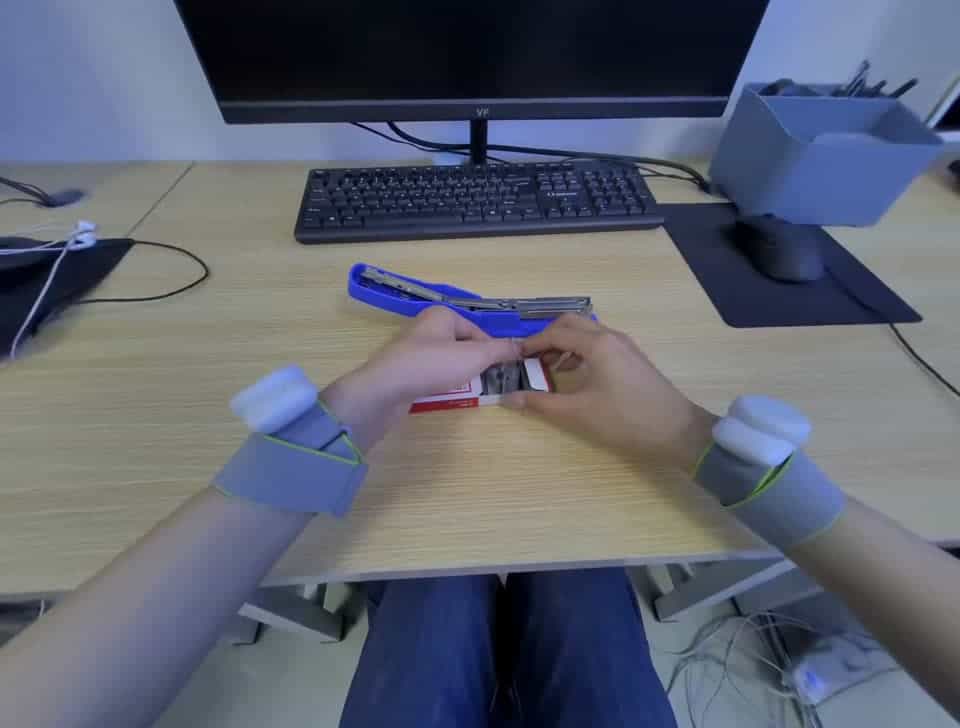
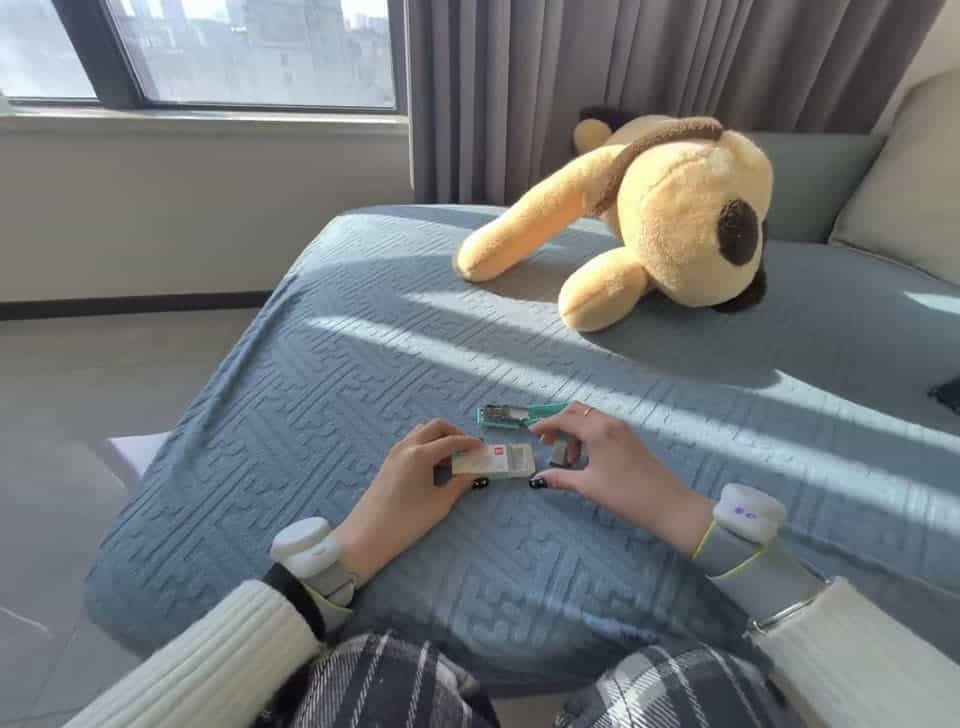
Données de tâche en première personne sur Remplissage d'une agrafeuse, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
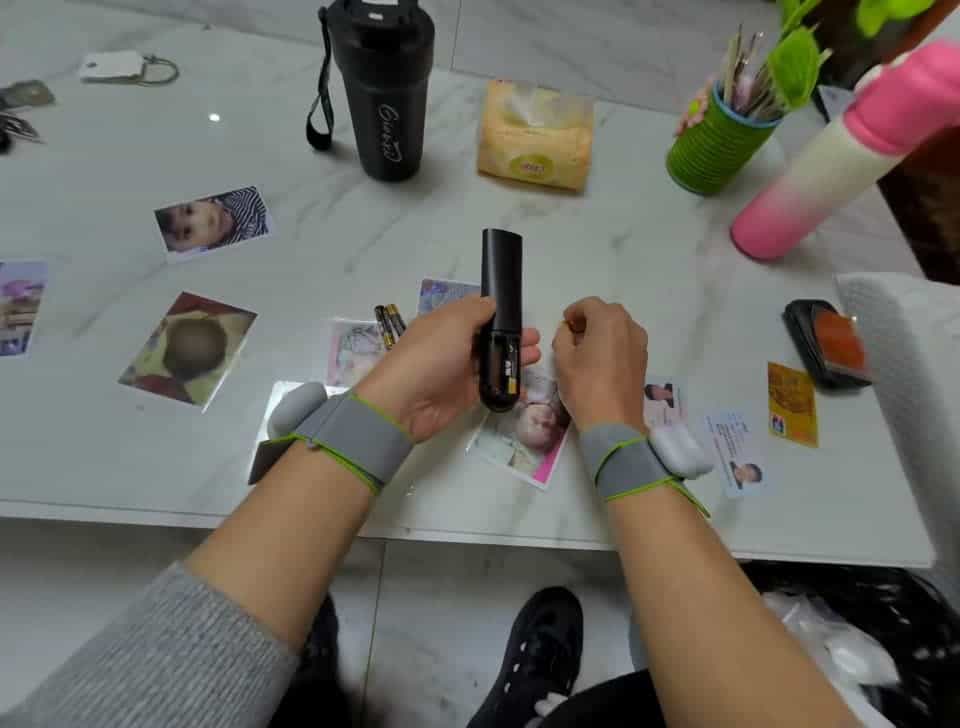
Données de tâche en première personne sur Remplacement de piles de télécommande, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
Données de tâche en première personne sur Roulage d'une feuille de feutre, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
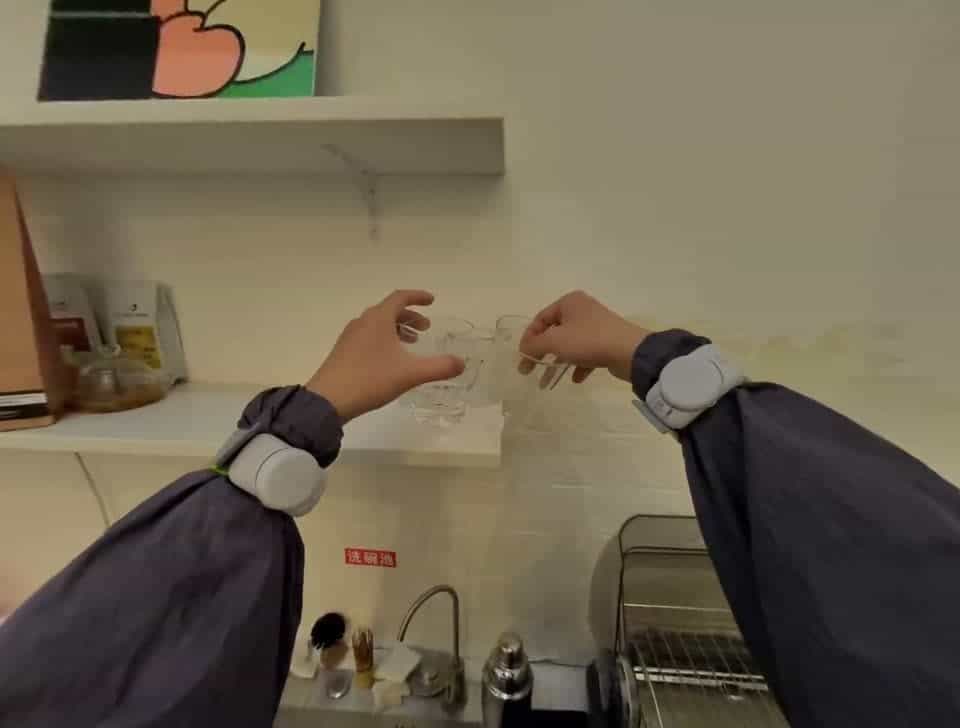
Données de tâche en première personne sur Tri et rangement de tasses propres, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
Données de tâche en première personne sur Tri de couverts dans une boîte, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
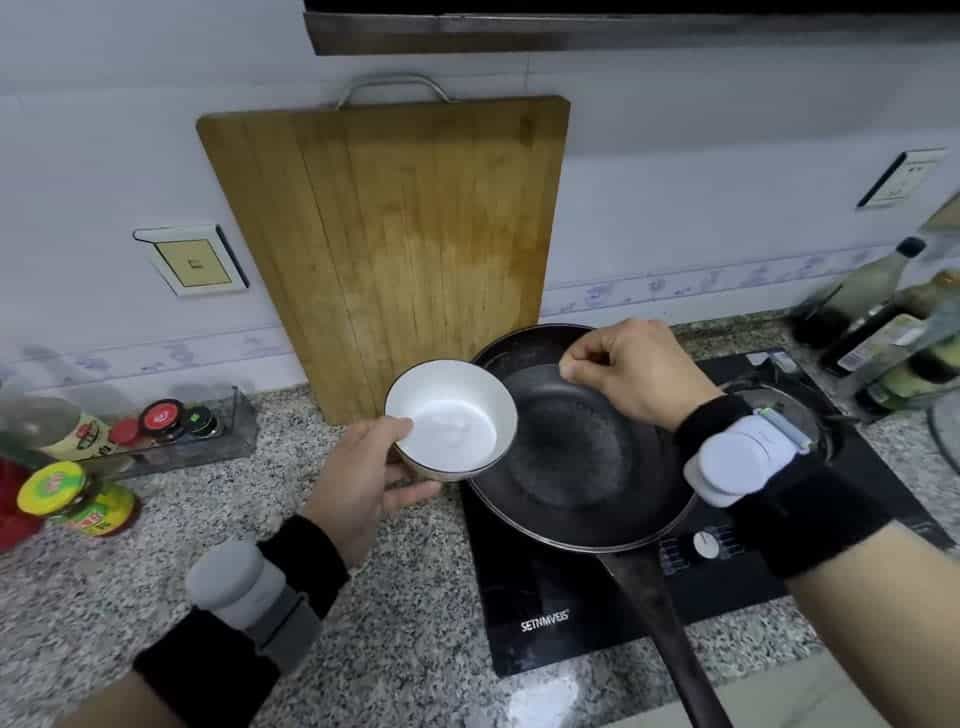
Données de tâche en première personne sur Saupoudrage de sel, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
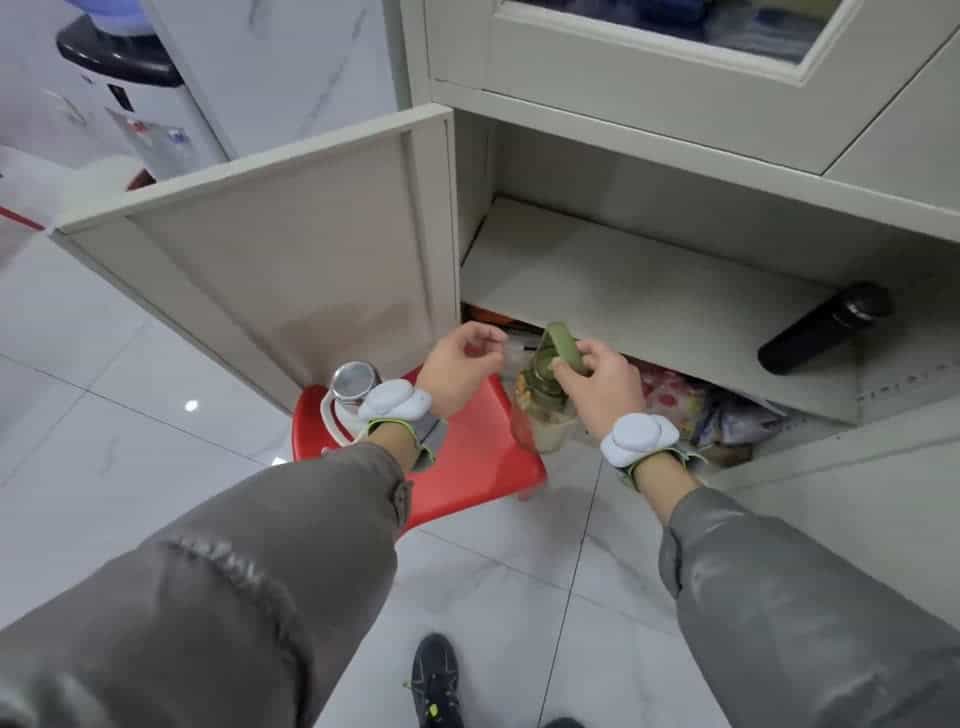
Données de tâche en première personne sur Rangement de tasses dans un placard, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
Données de tâche en première personne sur Sortie de lait du stockage, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
Données de tâche en première personne sur Serrage d'un bouchon de crème pour les mains, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
Données de tâche en première personne sur Remplissage d'agrafes, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
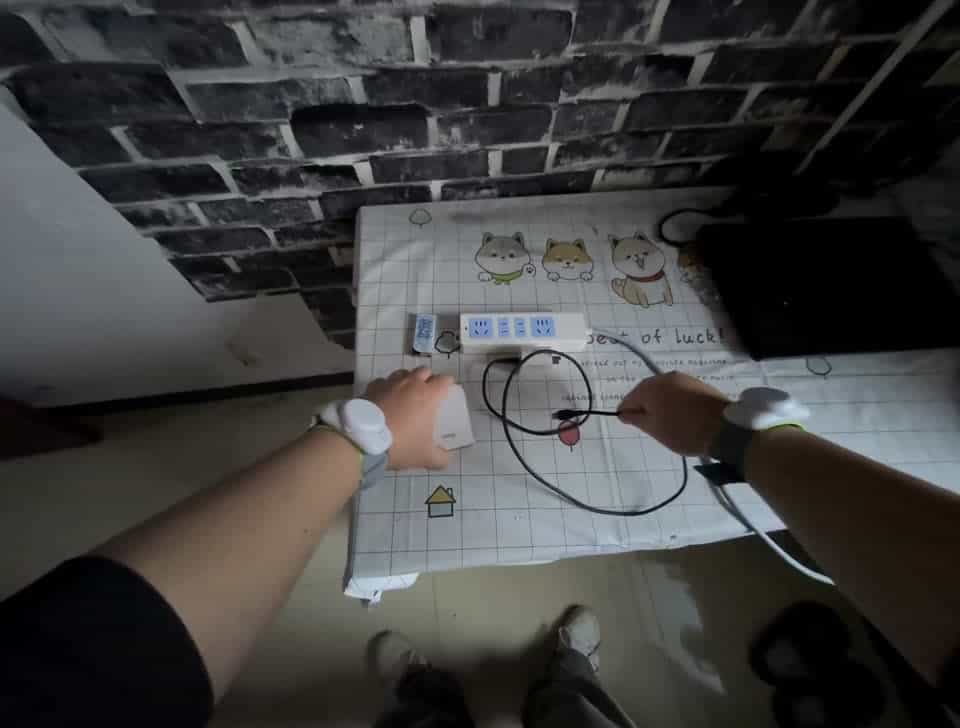
Données de tâche en première personne sur Débranchement d'un chargeur, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
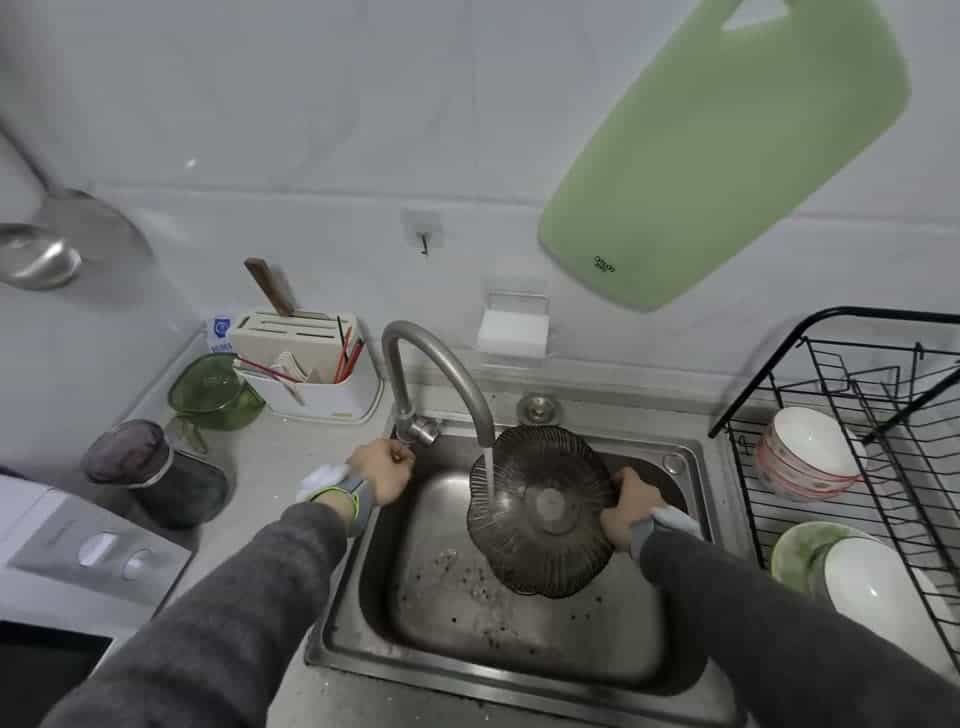
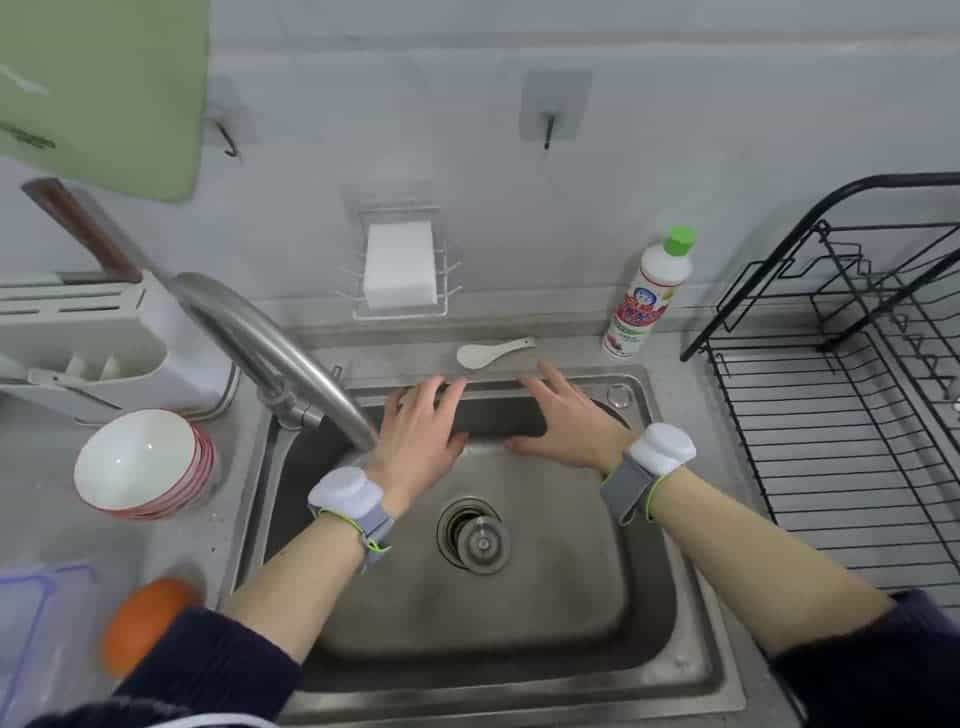
Données de tâche en première personne sur Lavage d'une assiette à fruits, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
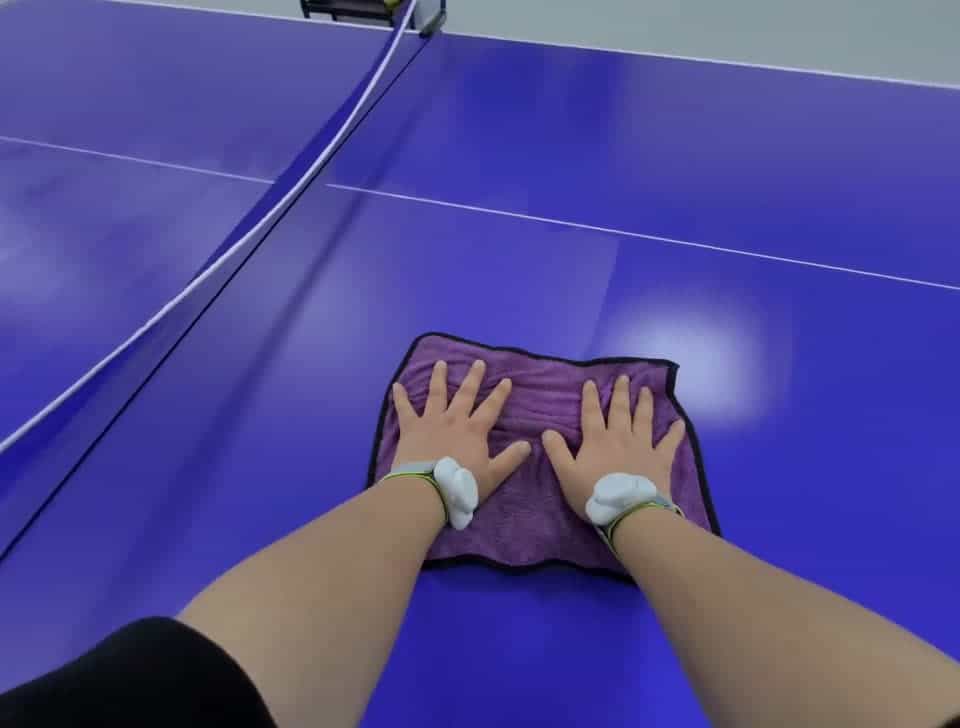
Données de tâche en première personne sur Nettoyage d'une table de ping-pong, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
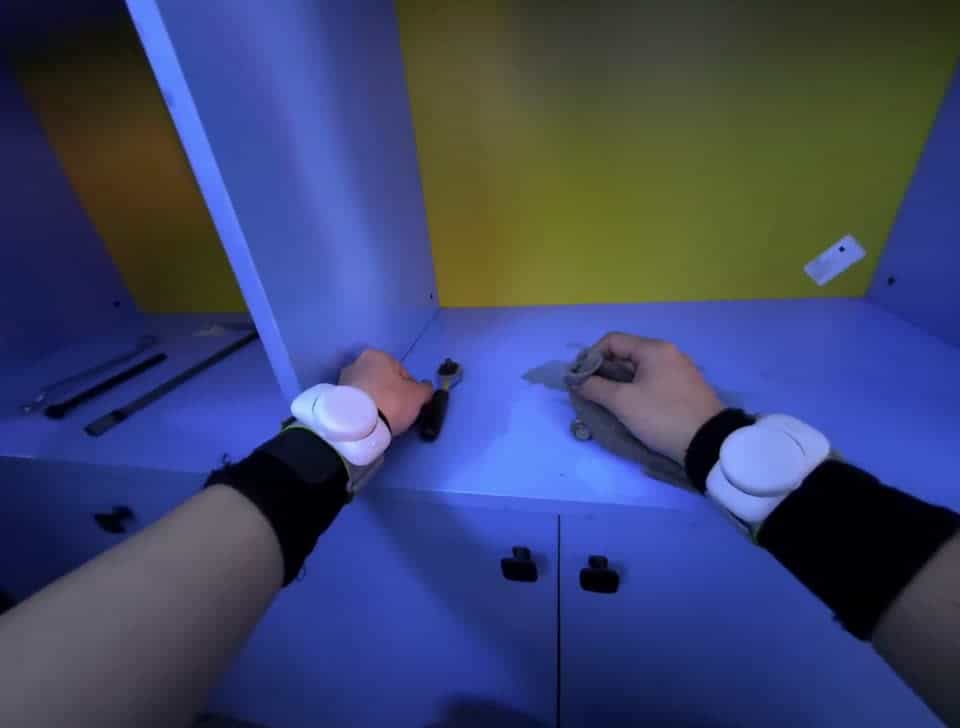
Données de tâche en première personne sur Nettoyage d'un établi à outils, couvrant manipulation d'objets, perception spatiale et séquences d'actions.
EgoHub Data Platform
Traduire le brief en tâches terrain, protocoles de capture, gestion du consentement et contrôles opérationnels.
Structurer scènes, actions, objets, instructions et notes de revue dans des formats exploitables par les modèles.
Revoir les échantillons, signaler les ambiguïtés, vérifier l'exhaustivité et documenter le niveau de confiance.
Packager jeux de données, métadonnées, preuves qualité et notes de remise pour les équipes IA en aval.
À propos
Egohub est une entreprise d'infrastructure de données conçue pour l'IA physique. Elle fournit des données du monde réel de haute qualité et évolutives pour l'IA incarnée, les modèles du monde et la recherche en robotique.
Grâce à un réseau de collecte réparti à l'échelle mondiale, une plateforme de pré-étiquetage automatisée par IA et une assurance qualité humaine rigoureuse, Egohub propose un service de bout en bout, de l'analyse des besoins à la livraison.
Egohub opère dans plus de dix pays d'Asie, d'Afrique et d'autres régions, dans des environnements tels que les domiciles, bureaux, commerces, sites industriels et agricoles.
Pôle Kenya
EgoHub AI est implantée au Kenya pour soutenir des environnements terrain variés, des opérations multilingues et des équipes gérées capables de transformer des tâches physiques en workflows de données fiables.
Le résultat est un pont pratique entre l'infrastructure IA et la réalité difficile à capturer dont les systèmes robotiques doivent apprendre.
Travailler avec EgoHub AI
Les données d'IA incarnée saisissent les interactions entre personnes, objets, espaces et tâches dans le monde physique. Elles peuvent soutenir la robotique, les modèles du monde, l'IA multimodale et l'évaluation.
Selon le brief, un package peut inclure des ressources vidéo, spécifications de capture, métadonnées, fichiers d'annotation, notes de QA, références aux problèmes connus et un manifeste de livraison.
La QA peut couvrir l'intégrité de capture, la conformité au protocole, la couverture et la cohérence de l'annotation, le suivi des problèmes et la validation finale.
Commencez par la tâche cible, l'environnement, les modalités et points de vue requis, le schéma d'annotation, les critères d'acceptation et le format attendu par votre pipeline.
Démarrer un pipeline de données